L'industrie aéronautique impose les plus hauts niveaux d'exigence en matière de qualité, de fiabilité des procédés, et de traçabilité. Dans le même temps, la nécessité d'automatiser des opérations complexes, encore souvent réalisées manuellement, ne cesse de croître.
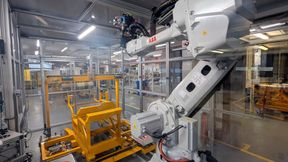
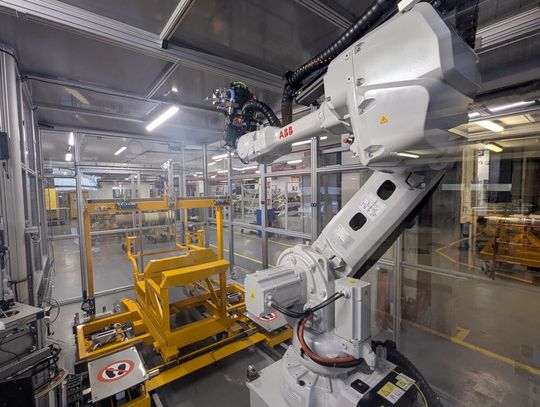
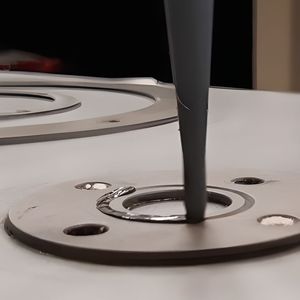
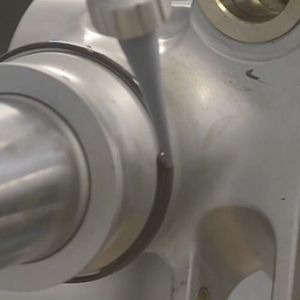
Le robot utilisé pour déposer le mastic opère dans une vaste zone de travail.
(Source : MVTec Software GmbH)
Pour répondre à cet enjeu, Akeoplus a développé une cellule robotisée dédiée à l'application de mastic d'étanchéité bicomposant sur de grandes pièces aéronautiques. Grâce au logiciel de vision industrielle MVTec Halcon, le système localise précisément la pièce, applique les corrections nécessaires et garantit une dépose de mastic avec une précision de ± 0,2 mm sur une vaste zone de travail.
Dans l'industrie aéronautique, le moindre écart peut impacter la qualité d'un composant. Et cette exigence s'applique notamment aux opérations d'application de mastic sur des géométries complexes, où le cordon doit être continu, homogène et positionné avec précision. Une interruption, un défaut d'alignement ou une irrégularité peuvent compromettre la fonction d'étanchéité. Jusqu'à récemment, l'automatisation de ce procédé restait difficile en raison de la grande diversité des pièces et de leurs dimensions.
Galerie d'images
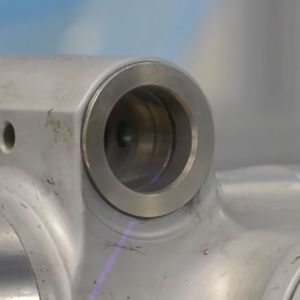
Un acteur du secteur aéronautique a néanmoins souhaité se lancer dans l'automatisation de cette opération jusque-là réalisée manuellement. L'objectif était d'appliquer un primaire d'accroche puis un mastic d'étanchéité bicomposant sur des bagues montées sur des pièces métalliques peintes. Au-delà des enjeux de qualité et de répétabilité, cette automatisation permet d'améliorer les conditions de travail des opérateurs, exposés à des odeurs fortes et à la manipulation de substances potentiellement nocives.
Akeoplus a été retenue pour relever ce défi. Fondée en 2006 et implantée entre Genève et Lyon, l'entreprise conçoit des solutions robotisées sur mesure combinant robots industriels, capteurs vision, algorithmes avancés et intelligence artificielle. « Il ne s'agissait pas simplement de programmer une trajectoire robotique. Nous devions automatiser un savoir-faire reposant largement sur l'expérience des opérateurs. La cellule devait gérer différentes références de pièces, identifier précisément la position réelle des bagues et appliquer le mastic de manière fiable et reproductible », explique Maxime Motisi, ingénieur spécialisé dans les applications de dosage robotisées chez Akeoplus.
Une large zone de travail maîtrisée grâce à la vision industrielle
Avant son automatisation, ce procédé était entièrement réalisé manuellement. Un opérateur devait tout d'abord préparer un lot de mastic. Dès lors, le temps était compté : après environ deux heures, le produit commençait à durcir et ne pouvait plus être utilisé. L'opération était à la fois exigeante sur les plans physique et technique, tout en étant fortement contrainte par le temps. Un primaire d'accroche invisible devait également être appliqué au pinceau sur l'ensemble des zones concernées, une tâche particulièrement fastidieuse dont la qualité pouvait varier d'un opérateur à l'autre.
Les objectifs de l'automatisation étaient clairement établis. Le procédé devait être automatisé de bout en bout, depuis l'alimentation en produits et le scan de la pièce jusqu'à l'application du primaire et du mastic. Le système devait également surveiller en continu le flux de matière afin de détecter les bulles d'air ou toute autre irrégularité susceptible d'affecter la qualité du cordon. En automatisant ces tâches, les opérateurs pouvaient être réaffectés à des activités à plus forte valeur ajoutée, tout en étant moins exposés à un environnement de travail contraignant. L'automatisation visait également à renforcer la robustesse du procédé et à réduire les variations de qualité.
« La flexibilité constituait une exigence majeure du client. Le système devait être capable de traiter un grand nombre de références présentant des géométries et des configurations très variées. La zone de travail du robot couvre environ 2000 mm × 2000 mm × 2000 mm. Le principal défi consistait à permettre au robot d'identifier de manière fiable les zones à traiter dans cet espace étendu et d'adapter sa trajectoire à la position réelle de la pièce », explique Adrien Queyroi.
Situation au30.10.2020
Il va de soi que nous traitons vos données personnelles de manière responsable. Si nous recueillons des données personnelles auprès de vous, nous les traitons conformément à la réglementation applicable en matière de protection des données. Vous trouverez des informations détaillées dans notre politique de confidentialité.
Consentement à l’utilisation des données à des fins publicitaires
J’accepte par la présente que Vogel Communications Group AG, Seestrasse 95, CH-8800 Thalwil, y compris toutes les sociétés qui lui sont affiliées (ci-après dénommé : Vogel Communications Group) utilise mon adresse électronique pour m’envoyer des lettres d’information rédactionnelles. Les listes des sociétés associées respectives peuvent être consultées ici.
Le contenu de la lettre d’information s’étend aux produits et services de toutes les entreprises susmentionnées, y compris, par exemple, les revues professionnelles et les livres spécialisés, les événements et les foires commerciales ainsi que les produits et services liés aux événements, les offres et services des médias imprimés et numériques tels que d’autres lettres d’information (rédactionnelles), les concours, les campagnes de promotion, les études de marché dans les domaines en ligne et hors ligne, les portails Web spécialisés et les offres d’apprentissage en ligne. Si mon numéro de téléphone personnel est également recueilli, il peut être utilisé pour la soumission d’offres des produits et services des entreprises susmentionnées et pour des études de marché.
Si je consulte des contenus protégés sur Internet sur les portails du groupe Vogel Communications et de ses sociétés affiliées, je dois m’inscrire avec d’autres données pour pouvoir accéder à ces contenus. En contrepartie de ce libre accès au contenu éditorial, mes données peuvent être utilisées dans le sens de ce consentement aux fins indiquées ici.
Droit de révocation
Je suis conscient que je peux révoquer ce consentement à tout moment pour l’avenir. Ma révocation n’affecte pas la licéité du traitement qui a eu lieu sur la base de mon consentement jusqu’à la révocation. Afin de déclarer ma révocation, je peux utiliser le formulaire de contact disponible sous https://contact.vogel.de. Si je ne souhaite plus recevoir les lettres d’information individuelles auxquelles je me suis abonné, je peux également cliquer sur le lien de désabonnement à la fin du bulletin. De plus amples informations sur mon droit de révocation et son exercice ainsi que sur les conséquences de ma révocation sont disponibles dans la politique de confidentialité, section Lettres d’information éditoriales.
Par ailleurs, les pièces n'étaient pas toujours positionnées exactement au même endroit dans la cellule. Une solution de positionnement purement mécanique n'était donc pas envisageable. Les dispersions étaient trop importantes et le client souhaitait limiter au maximum les manipulations des composants. Un système de palpage mécanique aurait ajouté des étapes au processus, multiplié les contacts avec la pièce et potentiellement allongé les temps de cycle.
Pour Akeoplus, la vision industrielle s'est rapidement imposée comme la seule approche capable de répondre à l'ensemble de ces contraintes. L'entreprise a ainsi retenu MVTec Halcon comme élément central de sa solution de vision, afin de localiser précisément les composants et d'adapter automatiquement les trajectoires robotisées.
L'ensemble du flux de travail est automatisé
Le processus débute par une phase de préparation au cours de laquelle les consommables, tels que les outils et les buses dédiés au primaire et au mastic, sont installés. Des cycles manuels préliminaires permettent ensuite de distribuer une faible quantité de produit afin de vérifier que l'ensemble du circuit de dosage est correctement rempli et prêt à fonctionner.
La pièce est alors introduite dans la cellule. Un positionneur l'aligne grossièrement et l'amène à proximité de sa position cible devant le robot. Celui-ci lance ensuite la phase de scan. Équipé d'un profilomètre 3D, il numérise des zones prédéfinies sur la pièce, notamment les bagues en bronze autour desquelles le primaire et le mastic devront être appliqués. Les données acquises permettent de déterminer avec précision la position réelle des éléments à traiter et d'adapter automatiquement les trajectoires robotisées.
À l'issue de cette étape, le robot change d'outil et procède à l'application du primaire. Il saisit un applicateur, prélève le produit sur le poste dédié, puis l'applique sur les zones d'étanchéité concernées. Un second changement d'outil lui permet ensuite d'effectuer l'application du mastic. Le robot suit les trajectoires programmées tout en adaptant sa vitesse à l'épaisseur de cordon recherchée : plus élevée pour les cordons fins, plus réduite pour les cordons épais.
Une fois l'opération terminée, la pièce est entièrement traitée et peut être retirée de la cellule. Pendant le chargement de la pièce suivante, le robot se dirige automatiquement vers une station de purge. Le mastic est alors évacué du système de mélange afin d'éviter toute polymérisation du produit à l'intérieur du mélangeur et de garantir la disponibilité du système pour le cycle suivant.
Un défi majeur : maîtriser la vision industrielle en 3D
La mise en œuvre de cette solution a nécessité l'intégration et la coordination précise de nombreuses technologies. La cellule combine notamment un robot six axes, un profilomètre 3D, une fourche laser pour le repositionnement des outils, un système de dosage du primaire et du mastic bicomposant, plusieurs outils de dépose des matières, un positionneur de pièces, des capteurs de surveillance du procédé ainsi qu'un système de contrôle intégrant des algorithmes de traitement avancés.
« Chacun de ces équipements possède sa propre précision et ses propres tolérances. Le robot, le profilomètre 3D, la fourche laser, la calibration « Hand-Eye » ou encore les algorithmes de calcul contribuent tous à l'erreur globale du système. L'un des principaux enjeux consistait donc à maîtriser l'ensemble de ces contributions afin d'obtenir, au final, une précision de positionnement du cordon de mastic de ± 0,2 mm », explique Adrien Queyroi.
Le défi principal résidait dans la localisation et la détermination précise de la position des pièces dans l'espace. Pour chaque bague, les six degrés de liberté doivent être calculés avec précision. Or, les bagues présentent des géométries, des dimensions et des configurations variables selon les références. Dans le même temps, l'application du mastic impose un niveau de précision particulièrement élevé, laissant peu de place à l'erreur de mesure.
À cette complexité s'ajoutent les dispersions de fabrication et d'assemblage des pièces, ainsi que les variations liées à leur mise en position dans la cellule. Bien qu'un positionneur assure un préalignement du composant, celui-ci ne garantit qu'un positionnement à quelques centimètres de la cible, une précision insuffisante pour réaliser directement l'opération de dosage.
« Le véritable défi consistait à générer automatiquement une trajectoire robotisée précise à partir de pièces dont la position et les caractéristiques varient d'une référence à l'autre. C'est précisément dans ce contexte que la vision industrielle 3D démontre toute sa valeur. Elle compense les variations liées à la fabrication, au montage et au positionnement des composants, rendant possible une application du mastic fiable, répétable et entièrement automatisée », conclut Maxime Motisi.
Halcon, au cœur de la solution logicielle
Pour la partie vision industrielle, Akeoplus s'appuie sur MVTec Halcon, qui constitue le composant logiciel central de la solution. Ce logiciel de vision industrielle assure plusieurs fonctions essentielles : traitement des données issues du profilomètre 3D, transformation des images X, Y et Z en nuages de points, combinaison des traitements 2D et 3D, ainsi qu'exploitation de données CAO et de modèles d'objets 3D.
« MVTec Halcon propose un ensemble de fonctionnalités particulièrement adaptées aux applications robotisées basées sur la vision 3D. Cela comprend des algorithmes 3D robustes, la gestion de modèles d'objets 3D, la combinaison des traitements 2D et 3D ainsi que l'intégration efficace d'une logique de vision complexe dans les processus industriels. Pour les applications nécessitant un haut niveau de précision, cette combinaison représente un avantage déterminant », explique Jan Gärtner, chef de produit Halcon chez MVTec.
Au-delà de ses capacités techniques, Halcon a également été retenu pour sa facilité d'intégration et sa capacité à accélérer le développement. L'ensemble des workflows de vision a été développé à l'aide de la bibliothèque Halcon et de l'environnement de développement HDevelop. Les scripts sont ensuite exécutés directement au sein du framework Akeoplus Akeospine grâce à HDevEngine, ce qui permet un passage fluide entre le développement et l'exploitation sans nécessiter de développements spécifiques supplémentaires.
La solution offre également un accompagnement efficace des utilisateurs. Lors de l'intégration d'un nouveau type de bague ou de la création d'un nouveau programme, l'opérateur est guidé étape par étape à travers un assistant dédié. Développé à l'aide des fonctions graphiques et de visualisation de Halcon, cet assistant facilite la configuration des modèles de surface et des paramètres associés. En production, les programmes ainsi définis sont automatiquement utilisés pour localiser les composants à partir des données issues du scan 3D et ajuster les trajectoires robotisées en conséquence.
L'agnosticité matérielle de Halcon a également constitué un critère de choix important pour Akeoplus. Chaque cellule robotisée étant adaptée à l'environnement spécifique du client, la possibilité d'intégrer différentes configurations matérielles apporte une flexibilité appréciable. La documentation complète, les exemples d'applications, les tutoriels et les guides de mise en œuvre contribuent également à accélérer les développements et à sécuriser les projets.
« Il est essentiel pour nous que nos ingénieurs vision puissent travailler de manière autonome. Grâce à HDevelop, à la bibliothèque Halcon et aux outils de visualisation intégrés, nous pouvons développer, tester, déboguer et intégrer l'application dans le processus global depuis un environnement unique. Cela réduit les interfaces entre métiers et accélère considérablement le déploiement des solutions », conclut Maxime Motisi.
Résultat : des cordons uniformes et une vitrine technologique
Mise en service au printemps 2026, la cellule robotisée a rapidement démontré son efficacité auprès du client. Les cordons de mastic obtenus sont homogènes, fins et parfaitement réguliers. La solution atteint ainsi son objectif principal : rendre un procédé complexe plus reproductible, tout en améliorant les conditions de travail des opérateurs et en réduisant leur exposition à des tâches contraignantes.
Au-delà des gains de productivité et de qualité, cette installation constitue une véritable vitrine technologique. Elle démontre que des opérations de fabrication aéronautique jusque-là fortement dépendantes du savoir-faire manuel peuvent être automatisées avec succès grâce à la combinaison de la robotique, des technologies de dispensing et de la vision industrielle 3D.
« De nombreux procédés qui reposent encore aujourd'hui sur des opérations manuelles gagneront progressivement en automatisation dans les années à venir. L'association de la vision industrielle, de l'intelligence artificielle et de la robotique ouvre la voie à des systèmes toujours plus adaptatifs, intelligents et autonomes. La cellule développée dans le cadre de ce projet illustre concrètement le potentiel déjà accessible aujourd'hui », conclut Maxime Motisi.